李浩涵Haohan Li
重庆大学 · 国家卓越工程师学院|机器人系统
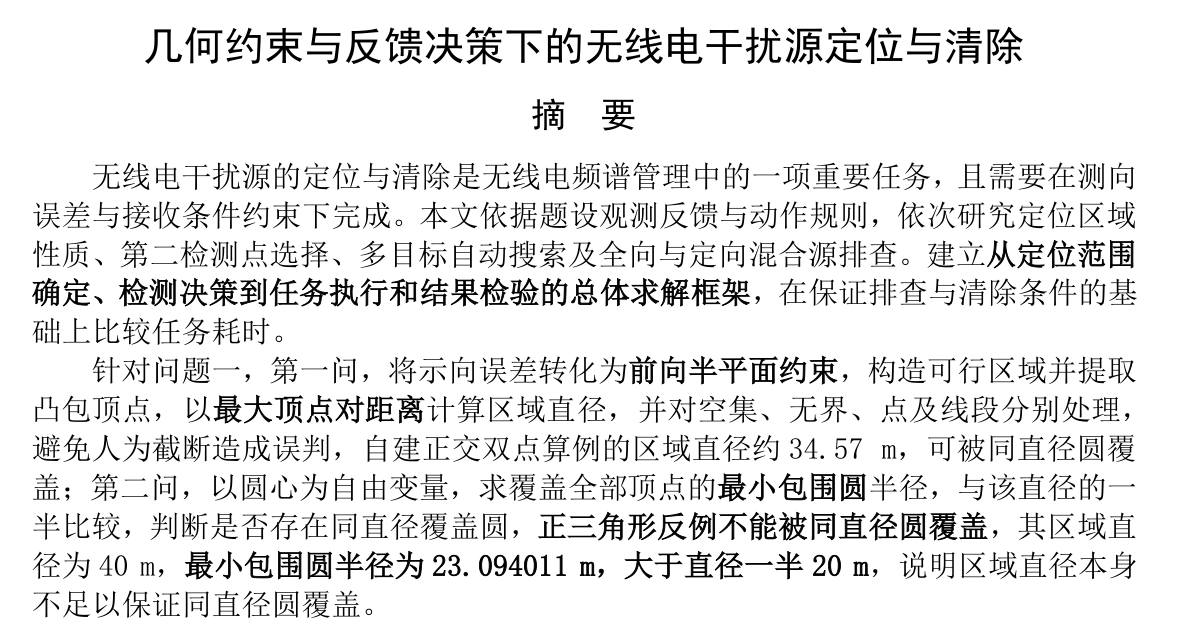
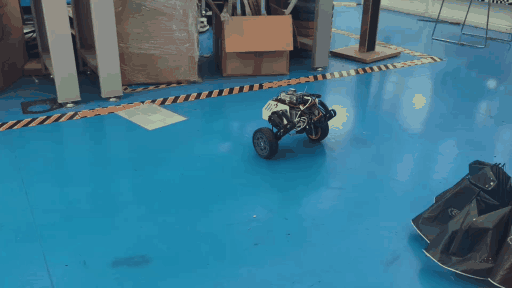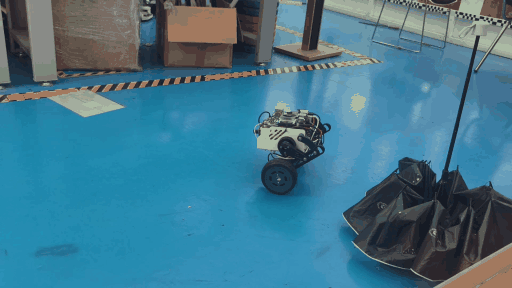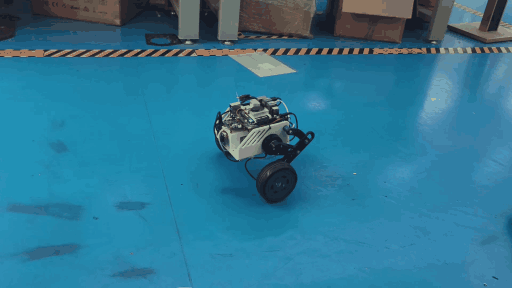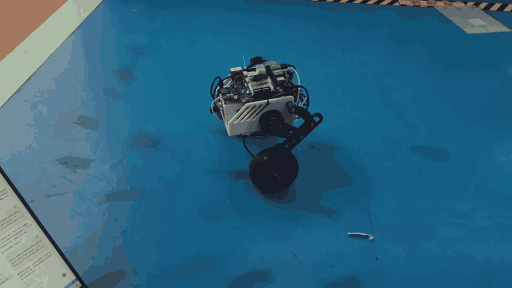
我在重庆大学国家卓越工程师学院学习,研究兴趣是机器人系统。项目经历包括五杆轮腿机构建模与 CAN / IMU 联调、K230 视觉与云台、电机联调,以及数学建模竞赛中的几何定位与搜索策略研究。
感谢您的关注,恳请批评指正,期待有机会向您学习与交流。
Education
重庆大学
Chongqing University
国家卓越工程师学院
2024.9 至今
Awards
- 国家奖学金2025–2026 学年
- VEX 亚洲公开赛 VEXU 全能奖2025–2026
- VEX 亚洲公开赛 VEXU 一等奖2025–2026
- 科创青禾全国 VEX 精英赛 VEXU 一等奖2026
- 全国大学生电子设计竞赛重庆赛区省级三等奖2026
- 重庆大学基础机器人训练赛冠军2024
Research Interests
Engineering Projects
K230视觉与电机联调目标检测与电机控制
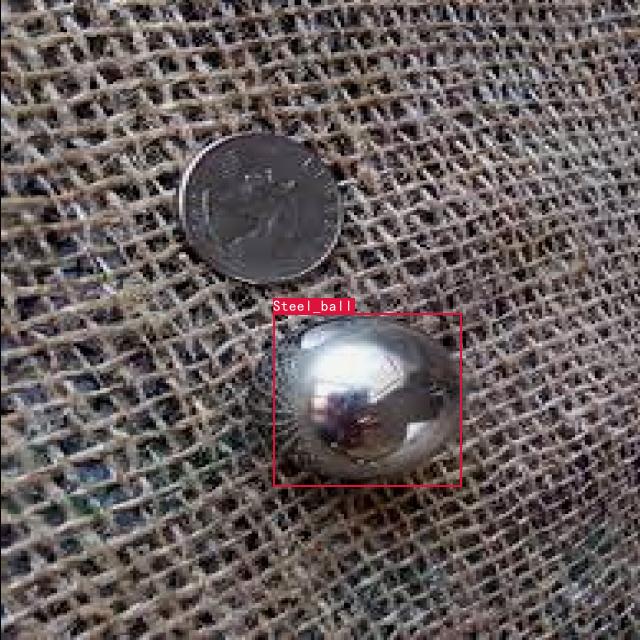
面向钢球检测与位置反馈,结合 K230 端侧视觉、STM32 云台控制与电机驱动联调。
我的贡献:参与数据采集、检测部署,以及视觉与云台、电机的接口联调。
关键结果:通过串口开展视觉输出与云台电机控制联调。
GitHub 仓库 目标检测 | 云台控制 | STM32 | K230